为推动本科生科研创新能力培养,鼓励本科生参与前沿科学研究,必威BETWAY西汉姆联通用自主多模态智能体(γ-LAB)课题组依托现有科研基础与在读研究生研究方向,面向本校本科生开放长鹰榜科创课题(具身智能方向)。课题组可为同学们提供科研指导与实验条件支持(含研究思路、必要设备及算力资源),助力同学们开展科研训练、参与科研项目;可根据研究进展协助论文撰写与投稿,也支持依托研究成果申报“冯如杯”“挑战杯”等科创竞赛。
开放课题全文下载:https://github.com/ziv-lin/ziv-lin.github.io/blob/main/uploads/Open-Research-Projects-2026.pdf
一、可提供的支持保障
参与本次开放课题的学生可获得如下支持:
科研指导:老师与组内研究生带教,定期组会、随时答疑,完整走完科研项目流程;
实验资源:开放人形/四足/无人机平台,提供2000㎡室内动捕飞行场地;
算力资源:提供必要的GPU算力、模型Token、仿真环境与开源基线;
成果出口:全程支持顶会顶刊论文投稿、产出成果可参与冯如杯/挑战杯等科创竞赛;
升学支持:为优秀同学提供推荐信,支持申请清华、北大、港大等高校的研究生项目;
履历加成:积累前沿机器人/具身智能科研经历,助力保研、留学、求职;
二、关于课题组
通用自主多模态智能体课题组(General Autonomous Multi‑Modal Agent Laboratory,简称 GAMMA‑LAB / γ‑LAB)隶属于北京航空航天大学必威BETWAY西汉姆联,归属于董希旺教授牵头的集群智能实验室及无人机所蜂群团队。课题组坐落于北航学院路校区,场地条件便利。必威BETWAY西汉姆联建有 3000㎡超大飞行测试场,动作捕捉系统覆盖面积超 2000㎡,如图 1 所示。
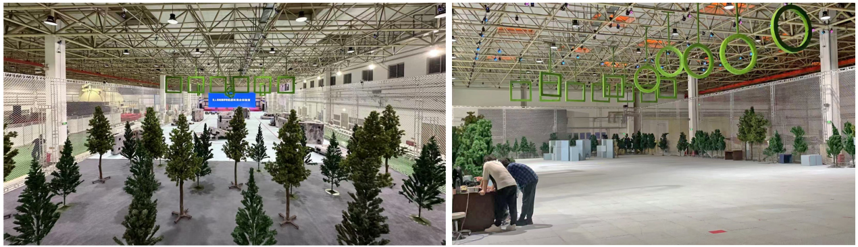
图1:必威BETWAY西汉姆联配备的超大室内飞行场地,其中动捕覆盖面积超过2000㎡
课题组重点围绕具身智能、空间智能开展研究,聚焦机器人世界动作模型(World Action Model,WAM)、多模态理解与多传感器融合感知等研究方向,如图 2 所示。
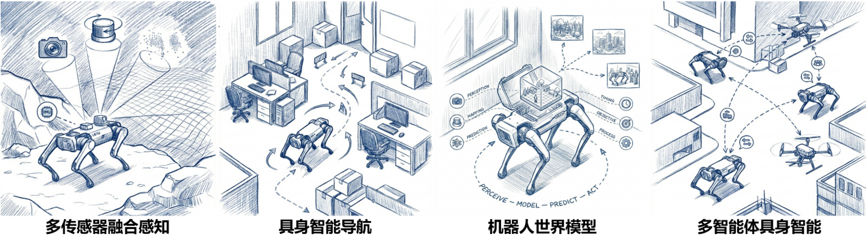
图2:γ-LAB 现主要研究方向
课题组科研经费充足,已配置多类机器人实验平台,如图 3 所示,包含:人形机器人(宇树 G1)1 台,四足机器狗 4 台以上,大疆行业无人机 M350 2 台,自组无人机若干。
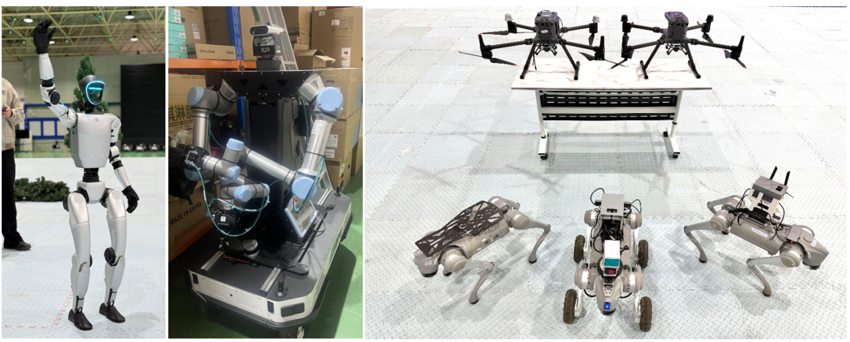
图3:课题组现已购置多种类型的机器人平台
三、指导老师
3.1 林家荣 副教授
林家荣(https://shi.buaa.edu.cn/linjiarong),必威BETWAY西汉姆联副教授、博士生导师,国家级青年人才。长期从事激光 SLAM、多传感器融合、空间具身智能相关研究,近年来在国际高水平期刊与会议发表论文三十余篇,代表性成果发表于Science Robotics、Nature Communications、IEEE T‑RO、IEEE T‑PAMI、IJRR、ICRA 等顶刊顶会,总学术引用超 5.7K 次。作为开源社区的积极贡献者,他已将所有第一作者论文对应的项目源码开源,GitHub 社区项目累计获得 15.8K 星标(★),其中 4 个项目星标数量超过 1K。其研究成果先后荣获 2025 年 IEEE T‑RO 最佳论文奖、2026 年 IROS 领域最佳论文奖提名、香港大学年度机械工程最佳毕业论文奖(年度仅授予 1 位);自 2025 年起,连续 2 年入选全球前 2% 顶尖科学家榜单。
3.2 王明 副研究员
王明(https://shi.buaa.edu.cn/wangming),必威BETWAY西汉姆联无人机所所长,副研究员,主要从事无人机蜂群系统相关技术研究,具体包括体系结构、协同控制、系统集成等方向研究,致力于解决蜂群相关技术的工程化难题,推动蜂群系统快速发展及运用。主持和参与了多项由军内科研单位、工业部门等机构支持的多项体系攻关任务和关键技术研究,并依托相关科研任务产生的研究基础与技术成果,获得多项发明专利授权,发表多篇高水平学术论文,获得国家一级协会科技奖一等奖2项,二等奖1项。
3.3 董希旺
教授董希旺(https://shi.buaa.edu.cn/dongxiwang),北京航空航天大学蓝天杰出教授(二级岗教授),博士生导师,国家级领军型人才。长期从事集群智能、协同制导控制、协同决策规划及飞行器集群等研究,理论与实践并重,研发了基于无人机和无人车的集群智能协同验证平台并开展了系列试验验证,支撑完成三届无人争锋比赛无人机集群极速穿越飞行任务均获得最好成绩,蝉联固定翼集群科目冠军。以第一和通讯作者在IEEETAC和TCST等汇刊以及Automatica等国际知名期刊发表SCI论文100余篇,累计SCI他引8000余次,长期入选爱思唯尔中国高被引学者和全球前2%顶尖科学家,在科学出版社、Springer和Tay1or Francis等出版中英文专著5部,授权/受理国家发明专利80余项。先后获得中国自动化学会自然奖一等奖,中国指挥与控制学会技术发明一等奖、科技进步一等奖、创新奖一等奖、青年科学家奖,中国发明协会技术发明一等奖,吴文俊人工智能优秀青年奖等奖励和荣誉。担任IEEE Transactions on Cybernetics、IEEE Robotics andAutomation Letters、Unmanned Systems等多个国际知名期刊编委,以及《指挥与控制学报》、《现代防御技术》、《导航定位与授时》、《航空兵器》、《航天控制》、《宇航学报》等多个行业旗舰期刊副主编或编委。
四、开放课题(2026秋)
依托课题组现有研究基础及在读研究生研究方向,必威BETWAY西汉姆联面向本校本科生开放以下九项科研课题。课题组将为参与学生提供科研指导与实验条件支持(包含研究思路、必要设备以及算力),指导学生开展科研训练、参与科研项目,并结合实际研究进展协助论文撰写与投稿,课题产出成果可用于申报 “冯如杯”“挑战杯” 等科技创新竞赛。
欢迎对具身智能、机器人世界模型和空间智能感兴趣的同学申报。学生可结合自身兴趣与知识基础选择课题,从具体科学问题切入,逐步完成算法探索、系统开发与实机验证。各课题简介如下(查阅详情请下载开放课题的全文:https://github.com/ziv-lin/ziv-lin.github.io/blob/main/uploads/Open-Research-Projects-2026.pdf)。
课题一:移动机器人持久空间记忆与多模态自主导航系统
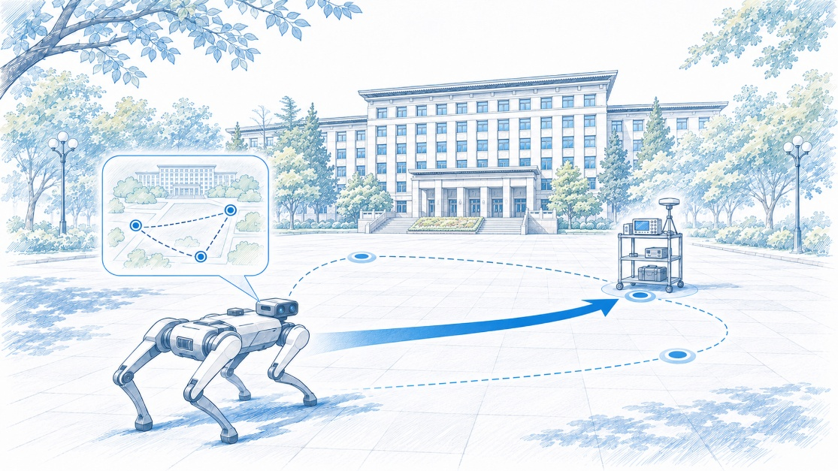
简介:针对移动机器人难以记住历史环境、利用曾见物体导航及适应环境变化的问题,结合定位建图与地点识别,构建可查询、可更新的空间记忆,利用多模态模型关联语言指令、当前观察与历史信息,实现目标检索、重定位和自主导航。
课题二:融合三维感知与导航避障的无人系统自主巡检
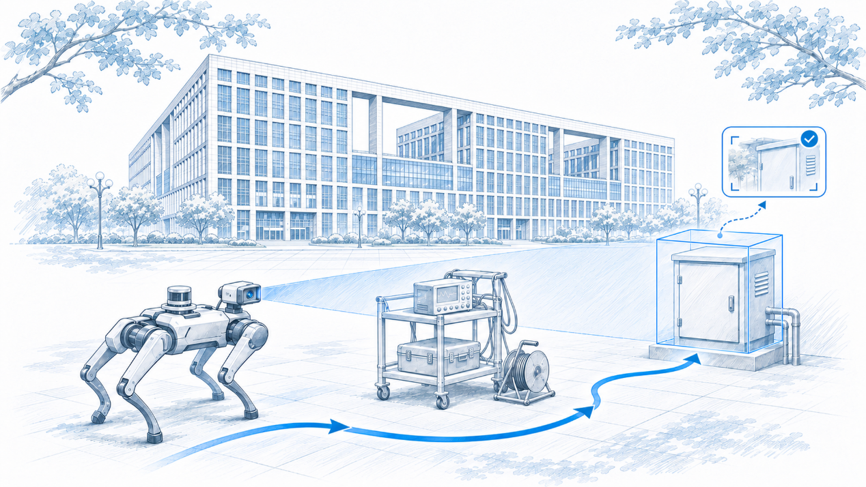
简介:针对无人系统巡检中目标定位不准、障碍物干扰及感知与行动衔接不足的问题,融合视觉检测与三维感知,结合定位导航、局部路径规划和巡检任务管理,实现自主到达、动态避障、目标信息采集与结果回传。
课题三:自动驾驶动态街景重建与时空场景仿真系统
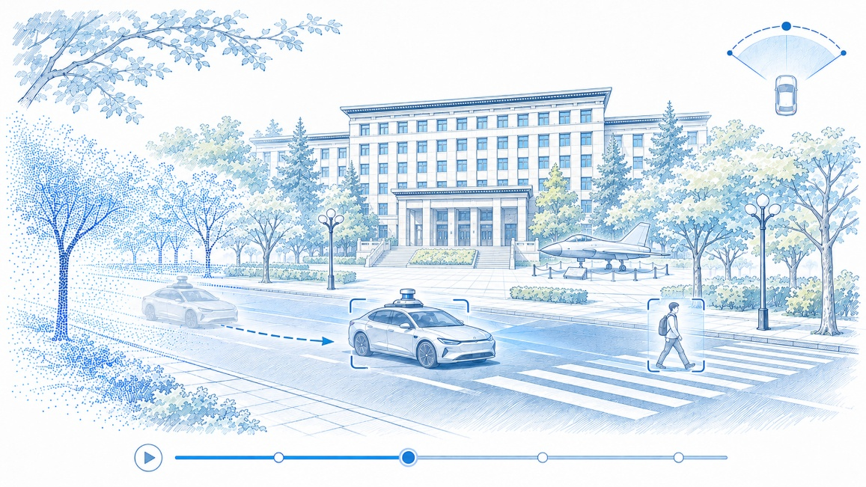
简介:针对自动驾驶街景中静态背景与动态目标难以联合还原、交通过程难以连续重现的问题,融合多摄像头图像、点云与位姿,采用三维高斯表示、动静分离和对象轨迹建模,实现动态街景重建、新视角渲染与时空场景回放。
课题四:融合生成式先验的机器人世界建模与环境预测
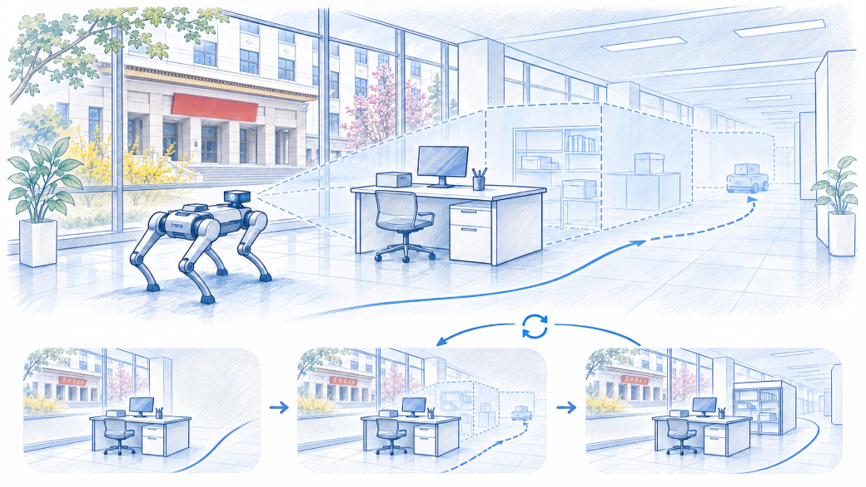
简介:针对机器人有限观测下环境信息不完整、局部变化难以预测的问题,融合预训练生成模型与三维高斯表示,利用真实观测约束场景补全与短时预测,并通过新观测修正局部模型,区分观测与推测内容,为仿真和任务预演提供支持。
课题五:世界模型辅助的移动机器人行动预测与闭环决策
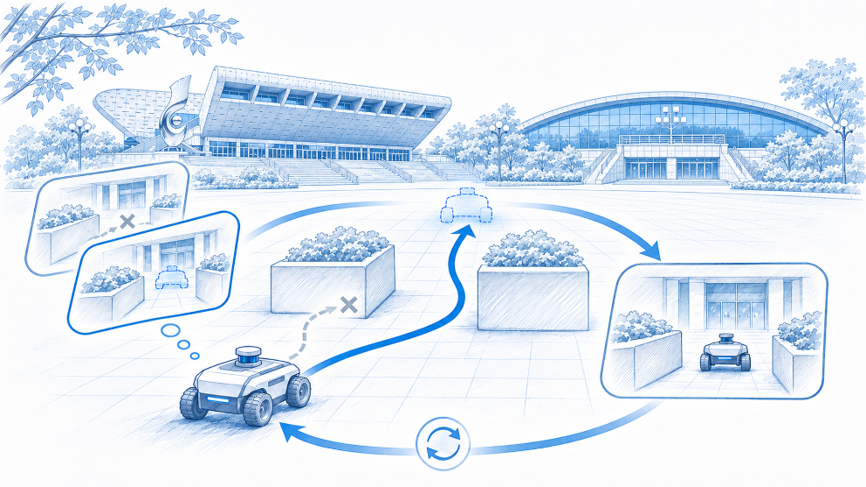
简介:针对移动机器人难以预判行动后果、执行受阻后缺乏反馈调整的问题,利用多模态模型解析任务,通过动作条件世界模型预测候选行动的后续状态与通行风险,结合实际观测检查执行偏差并触发重规划,实现预测驱动的闭环决策。
课题六:面向机器人的智能体自进化与自主任务学习
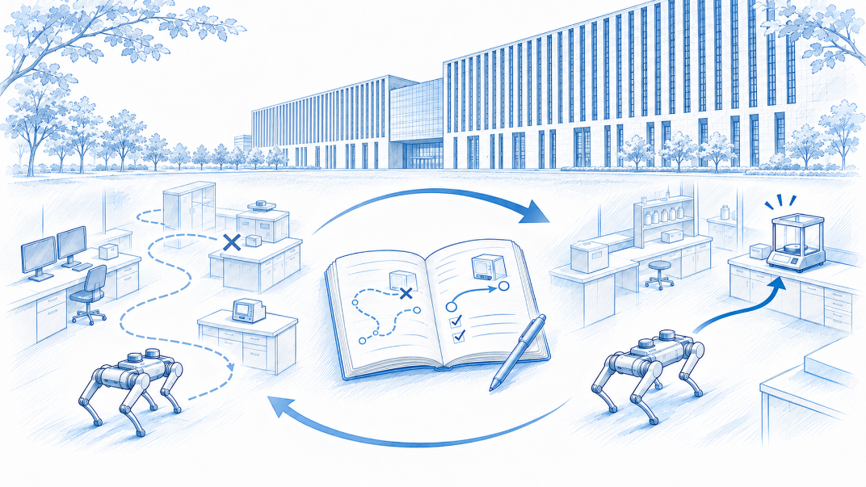
简介:针对机器人智能体重复犯错、任务经验难以复用的问题,结合执行记录与失败分析,迭代优化任务规划、工具使用和经验记忆,通过独立测试检验并保留有效改进,形成“执行—反思—改进—验证”闭环,提升任务学习与迁移能力。
课题七:面向空地机器人的三维动态场景重建与闭环导航
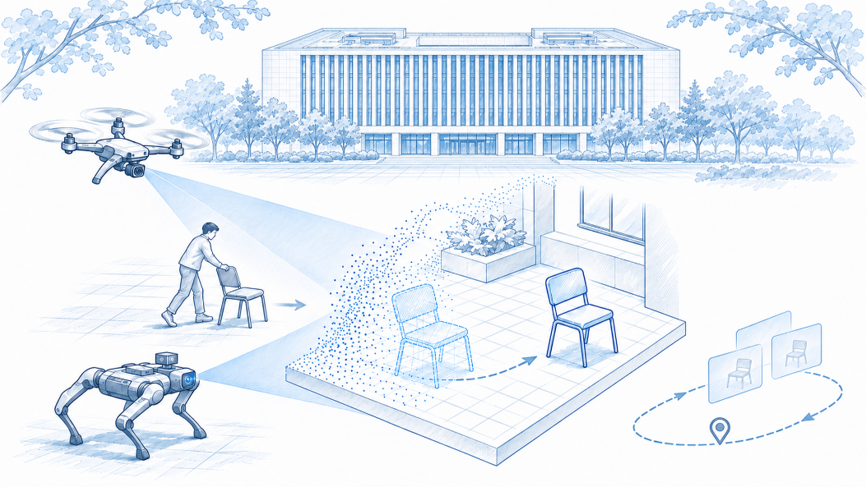
简介:针对机器人观测视频难以还原三维空间与动态过程的问题,采用三维与四维高斯表示,结合动静分离和跨帧运动关联,重建环境布局与人物、物体运动,改善遮挡下的重影与闪烁,实现新视角浏览和时间回放,为环境理解与仿真提供支持。
课题八:面向人机协同的通用导航与智能共驾
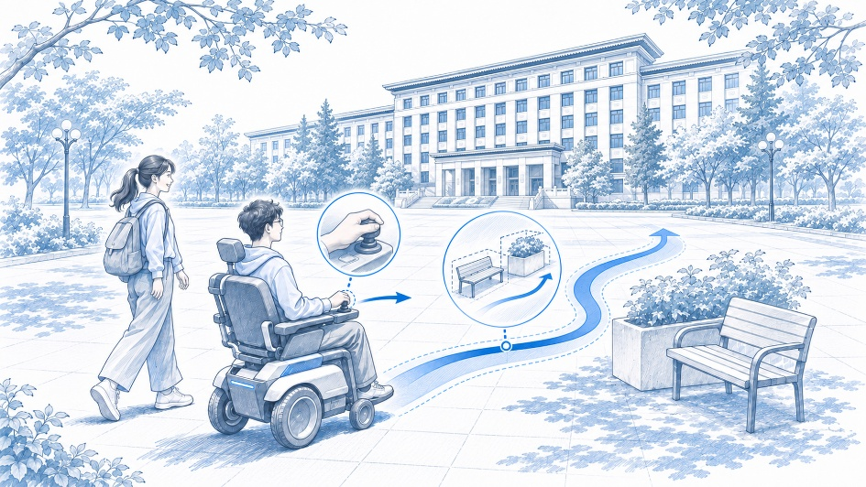
简介:针对机器人协同出行中意图理解不足、同行配合与控制权切换困难的问题,融合语言、视觉、人员位置及操纵输入,结合多模态意图理解、自主导航与共享控制,实现带路、跟随、同行和辅助避障,并根据人的反馈调整行动。
课题九:世界模型辅助的球类运动动作生成
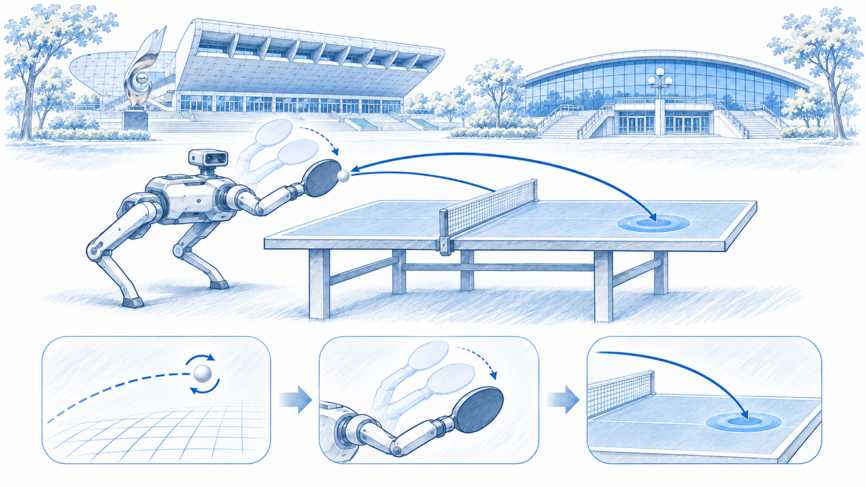
简介:针对机器人难以准确判断来球状态、选择击球时机与挥拍动作的问题,结合视觉观测与运动规律预测球的位置、速度和旋转,利用交互世界模型预测击球结果,通过条件扩散模型生成并筛选候选动作,实现面向目标落点的智能击球。
课题十:面向机狗臂协同巡检的视觉感知增强与仪表智能读数
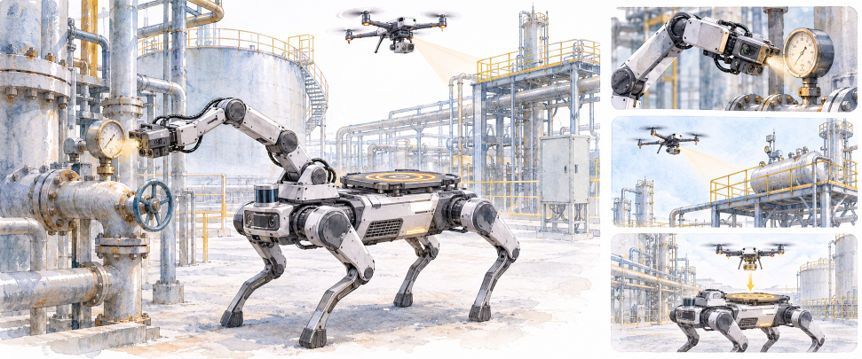
简介:针对工业巡检中成像退化、仪表识读困难及泄漏征兆微弱的问题,结合无人机、四足机器人与机械臂协同观测,研究面向识读与异常检出的图像增强、仪表读数及连续帧泄漏检测方法,提升复杂条件下的设备状态判读能力。
课题十一:面向人-场景交互理解的动态环境视觉语言导航
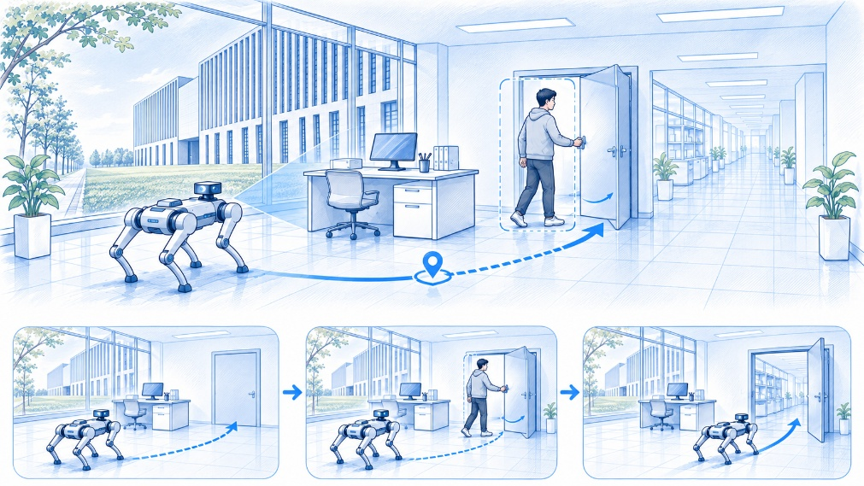
简介:针对人类活动引起的环境变化难以被机器人理解并用于导航的问题,通过连续视觉观测识别交互行为、追踪物体状态,将通行条件与障碍变化融入视觉语言导航,实现动态环境中的路径调整与自主通行。
课题十二:自然语言驱动的三维场景编辑与具身任务生成
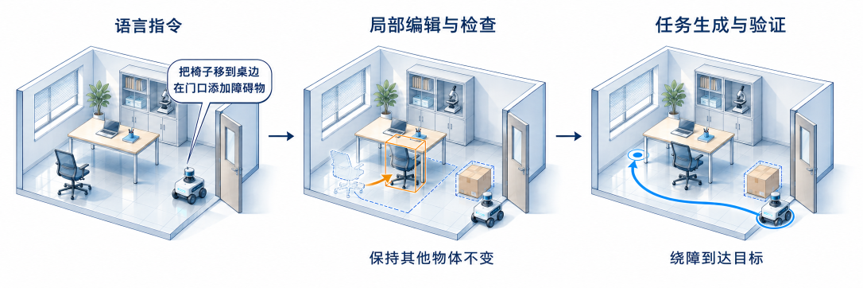
简介:针对机器人仿真场景修改繁琐、编辑一致性与任务可行性难以保障的问题,利用预训练模型解析语言指令,结合对象级编辑、空间约束检查与局部修复,生成并验证导航任务,实现可连续修改、可重复测试的三维场景与任务构建。
五、申报方式
欢迎对以上课题感兴趣的同学发送邮件至zivlin@buaa.edu.cn(课题1-9),pancw@buaa.edu.cn(课题10-12)与指导老师联系!请在邮件中简要说明感兴趣的课题,并附上个人简历、感兴趣的课题(最多选择两个课题)以及联系方式。期待同学们积极申报,投身前沿科研实践。
开放课题全文下载:https://github.com/ziv-lin/ziv-lin.github.io/blob/main/uploads/Open-Research-Projects-2026.pdf
 搜索
 导航